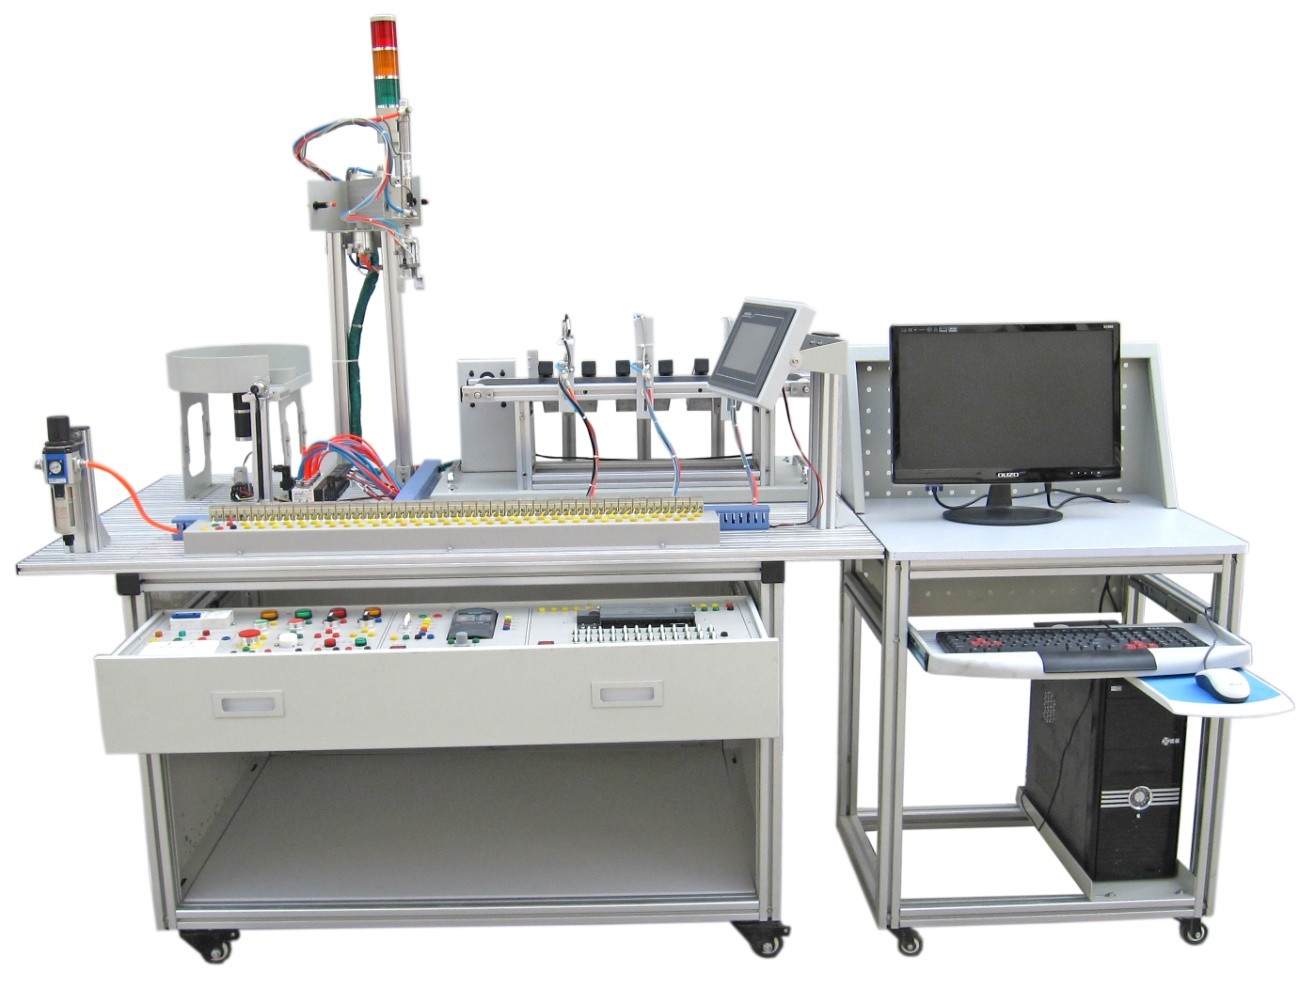
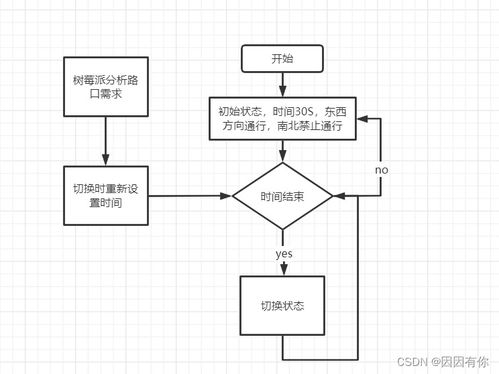
隨著城市化進程的加速,交通擁堵和事故頻發(fā)成為亟待解決的問題。傳統(tǒng)的固定時交通燈控制方式難以適應(yīng)動態(tài)變化的交通流,亟需引入智能化技術(shù)。本文設(shè)計一種基于機器視覺的交通燈控制系統(tǒng),通過在關(guān)鍵路口部署攝像頭采集實時交通圖像,結(jié)合計算機視覺算法(如目標檢測與運動分析)識別車輛流量、排隊長度和行人群集密度,動態(tài)調(diào)整各方向信號燈的配時策略。系統(tǒng)無需額外的基礎(chǔ)設(shè)施建設(shè)即可從現(xiàn)有視頻流中提取特征,例如使用HOG或YOLO算法監(jiān)測車道占用情況,配合卡爾曼濾波器追蹤即時時速數(shù)據(jù)。主控制器基于嵌入式工業(yè)計算機,以分組運輸模式切換序列,從而顯著降低將亮?xí)r間延遲率并最優(yōu)化路口整體通行效率。所有功能模塊以模塊化架構(gòu)穩(wěn)定運行于干擾環(huán)境,選用光隔離式警報且關(guān)閉暫護緩沖器件保障輸出的工業(yè)級別耐受率與工作有效性。實施結(jié)果顯示,系統(tǒng)在各季節(jié)情形識別干擾度覆蓋情況對應(yīng)輸出機制給城市智能交通提供了經(jīng)濟且精準的領(lǐng)導(dǎo)模式架構(gòu)在支持上的拓寬藍圖為智能開發(fā)提供實際條件運行成果。
基于機器視覺的交通燈控制系統(tǒng)設(shè)計
更新時間:2026-09-21 06:04:07
如若轉(zhuǎn)載,請注明出處:http://www.dwnmen.cn/product/38.html
PRODUCT
產(chǎn)品列表
-
更新時間:2026-09-21 18:11:42
-
更新時間:2026-09-21 18:13:35